Bạn đã sẵn sàng kiểm tra kiến thức về Lý thuyết điều khiển tự động của mình? Đề thi thử online này được thiết kế để giúp bạn ôn tập các khái niệm quan trọng, từ phân tích ổn định, hàm truyền đến thiết kế bộ điều khiển, một cách toàn diện. Đây là cơ hội tuyệt vời để bạn tự đánh giá năng lực và lấp đầy những lỗ hổng kiến thức trước kỳ thi quan trọng. Đừng chần chừ, hãy bắt đầu ngay để nâng cao kỹ năng và tự tin chinh phục môn học này!
Thi thử trắc nghiệm môn Lý thuyết điều khiển tự động online - Đề 1
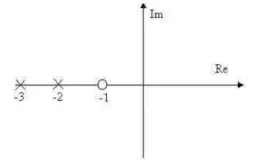
Câu 1: Hệ thống có các cực và zero như trên hình vẽ thì:
Câu 2: Hệ thống có hàm truyền: $G(s) = \frac{{3(s + 4)}}{{{s^2} + 2s + 1}}$
Câu 3: Hệ thống có hàm truyền hở thì hệ thống kín: $G(s) = \frac{{3(s + 4)}}{{{s^2} + 2s + 1}}$
Câu 4: Khâu hiệu chỉnh PID liên tục có dạng:
Câu 5: Hệ thống tuyến tính là hệ thống:
Câu 6: Yêu cầu đầu tiên đối với một hệ thống điều khiển tự động là:
Câu 7: Tìm nghiệm của hệ thống có phương trình đặc tính sau: ${s^2} + 6s + 5 = 0$
Câu 8: Cho hàm truyền hãy lập phương trình trạng thái.$G(s) = \frac{{20}}{{{s^2} + 2s + 8}}$
Câu 9: Hàm truyền đạt $G(s) = \frac{{{V_o}(s)}}{{{V_i}(s)}}$ của mạch điện ở hình sau là: